Indice
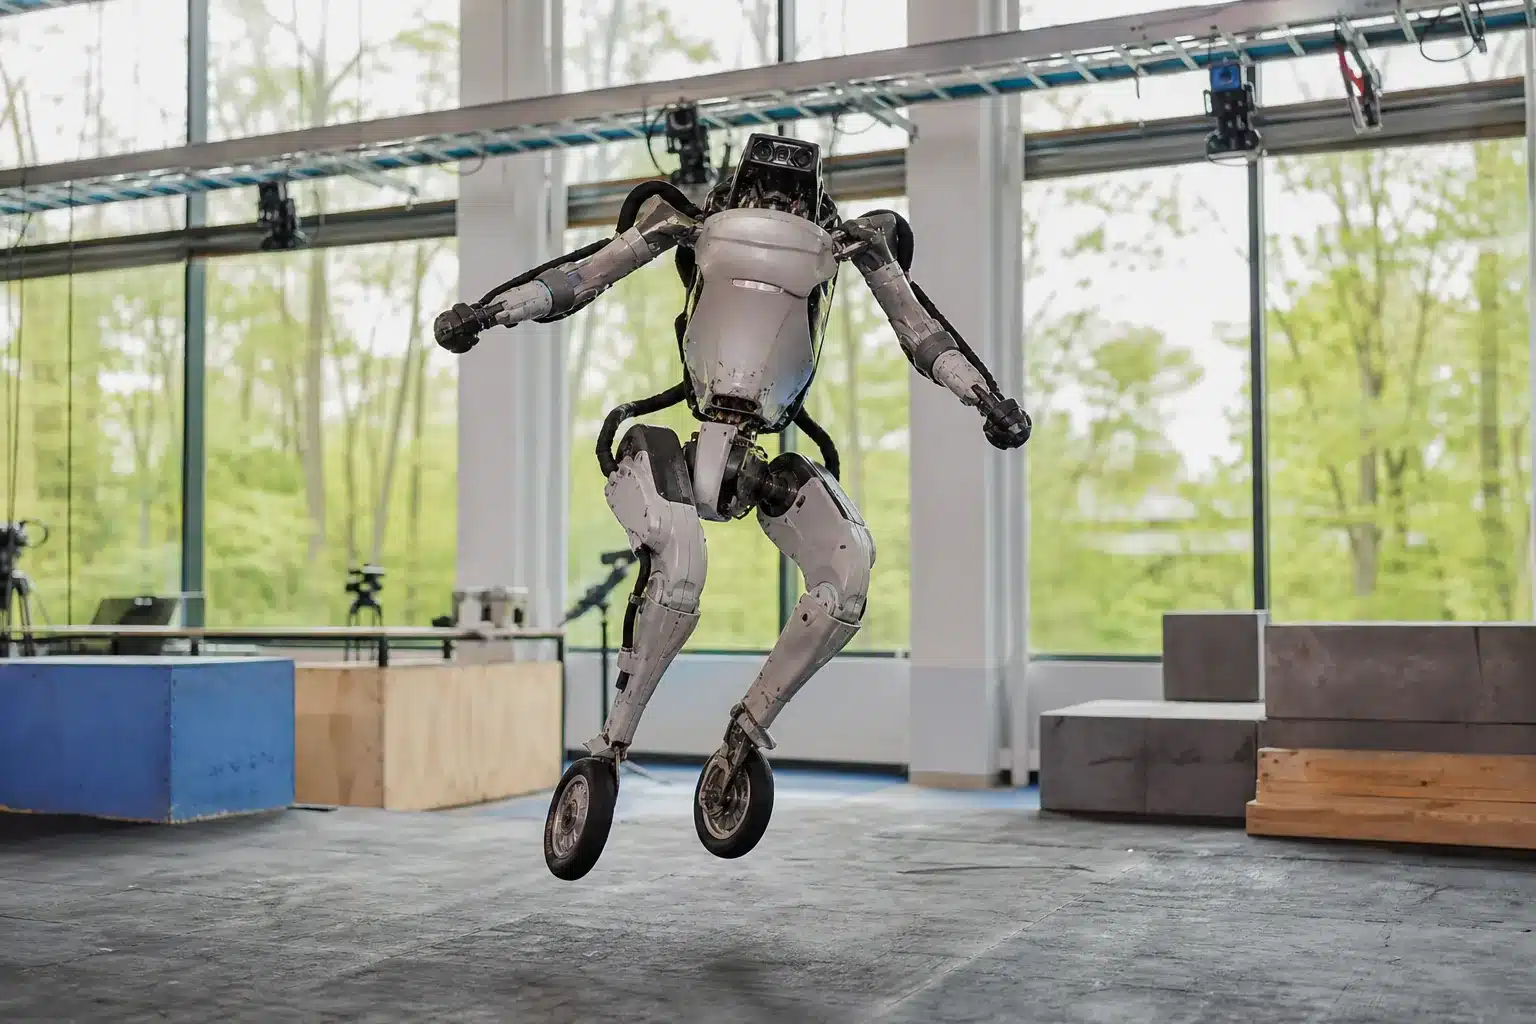
Lunedì 10 novembre 2026, Boston Dynamics ha pubblicato un video di due minuti e cinquanta secondi che sta già girando ovunque nel mondo della robotica: protagonista è Atlas, il robot umanoide dell’azienda, ma in una versione che non avevamo ancora visto in forma così compiuta. L’atlas robot ruote — ovvero la variante sperimentale con le ruote al posto dei piedi — esegue un salto con rotazione completa di 360 gradi, riuscendoci al primo tentativo. Non è un trucco di montaggio, non è una simulazione: è robotica applicata, e fa un certo effetto.
Cosa succede esattamente in quel video
Guardare il filmato è già di per sé istruttivo. Il robot si muove lateralmente, si bilancia su una sola ruota, si solleva dal pavimento e accelera in avanti prima di completare la rotazione. La sequenza è fluida, quasi disinvolta, e questo è forse l’aspetto più sorprendente: non c’è tentennamento, non c’è correzione a metà mossa. Atlas completa il salto rotante al primo tentativo, senza ripetizioni o tagli di montaggio che nascondano eventuali fallimenti.
Per capire quanto sia difficile ottenere questo risultato, bisogna pensare a cosa significa coordinare accelerazione, bilanciamento su un singolo punto di contatto e rotazione aerea in un sistema meccanico del peso e della complessità di Atlas. Ogni variabile — coppia dei motori, velocità angolare, rientro controllato — deve essere calibrata con una precisione che i sistemi di controllo tradizionali faticano a gestire in tempo reale.
Sim-to-real e reinforcement learning: come si allena un robot a saltare
Il team di ingegneri di Boston Dynamics, tra cui Andy Wu, controls engineer di Atlas, ha utilizzato due approcci combinati per addestrare questi movimenti: il sim-to-real transfer e il reinforcement learning. In parole semplici, il robot impara prima in un ambiente virtuale simulato — dove sbagliare non costa nulla — e poi trasferisce quelle competenze nel mondo fisico.
→ Leggi anche: Nital porta in Italia il Rover X1: il cane robot sbarca nel mercato consumer
Il reinforcement learning funziona un po’ come quando si insegna a un cane un nuovo trucco con i premi: il sistema riceve un segnale positivo ogni volta che si avvicina al comportamento desiderato, e negativo quando se ne allontana. Applicato alla robotica, questo metodo permette di esplorare soluzioni che un ingegnere umano non avrebbe mai codificato manualmente, perché emergono dalla sperimentazione autonoma del sistema.
Il sim-to-real transfer è la sfida più delicata: la simulazione non è mai perfetta, e il robot deve essere abbastanza robusto da funzionare anche quando la realtà differisce leggermente dal modello. In questo caso, il risultato parla da solo.
Perché le ruote, e cosa testano davvero i motori
La scelta di equipaggiare Atlas con le ruote non è estetica né casuale. Secondo quanto dichiarato da Boston Dynamics, questa configurazione serve agli ingegneri per verificare se i motori del robot riescono a sostenere alta coppia e alta velocità contemporaneamente, mentre il sistema gestisce accelerazione, sterzata e frenata. Le ruote, in questo contesto, diventano uno strumento di stress test per la catena cinematica e il sistema di controllo.
È una logica interessante: invece di costruire un banco di prova artificiale, si mette il robot in una situazione dinamica reale — il salto rotante — che concentra in pochi secondi tutte le condizioni limite che si vogliono testare. Se i motori reggono lì, reggono ovunque.
→ Leggi anche: OKA Mori, il robot domestico a forma di fungo che sembra una lampada
L’atlas robot ruote si muove lateralmente, bilancia il proprio peso su una singola ruota e poi si lancia in avanti: ogni fase sollecita componenti diversi, e l’insieme fornisce dati preziosi su come il sistema risponde a carichi combinati e improvvisi cambi di direzione.
Una piattaforma di ricerca, non un prodotto
Boston Dynamics ha chiarito esplicitamente che questa versione di Atlas con le ruote è una piattaforma di ricerca sperimentale e non verrà commercializzata. È un dettaglio importante, perché evita di alimentare aspettative fuori luogo: non vedremo questo robot nei magazzini o nelle fabbriche nel prossimo futuro, almeno non in questa forma.
L’azienda, controllata dal Hyundai Motor Group, sta chiaramente usando questa variante per spingere i limiti della propria tecnologia di controllo e raccogliere dati che potranno informare le generazioni successive di robot, siano esse su ruote, su gambe o su configurazioni ibride ancora da definire. È il tipo di ricerca che non produce un prodotto immediato, ma costruisce le fondamenta per quelli futuri.
Chi segue da anni l’evoluzione di Atlas — dai primi passi incerti sui terreni accidentati ai parkour acrobatici della versione bipede — sa che Boston Dynamics ha sempre usato le dimostrazioni pubbliche come indicatori del proprio stato dell’arte interno. Questo video non fa eccezione: ci dice che i motori di Atlas sono ora abbastanza potenti e controllabili da gestire dinamiche che fino a poco tempo fa sarebbero sembrate fantascienza applicata. Il passo successivo, qualunque esso sia, partirà da qui.
Se volete vedere il video originale e seguire gli aggiornamenti tecnici direttamente dalla fonte, il sito ufficiale di Boston Dynamics è il punto di riferimento più affidabile. Vale la pena tenerlo d’occhio, perché con questo ritmo di sviluppo, la prossima sorpresa potrebbe arrivare prima del previsto.
Questo articolo è stato realizzato con il supporto dell'AI e sottoposto a revisione editoriale.